SOLOMON ROBOTICS SUITE
机器人控制 × 数字孪生
工业自动化的一体化 AMR 控制与数字孪生系统,
串联虚拟验证与现场部署,打造完整的智能制造工作流。
Solomon Robotics Suite 是一套集成式 AMR 系统,结合负责机器人控制的 SolRobo 与负责仿真验证的 SolSim,为工业自动化建立连贯的 Sim-to-Real 工作流。以单一系统取代分散的仿真、调度与部署工具,让虚拟验证与实体执行直接串联。
带来更快的部署速度、更低的集成成本,以及更可靠的规模化自动化。
应用场景
Sim-to-Real 机器人部署的单一生态系统
Solomon Robotics Suite 由两个紧密集成的模块构成单一系统:
SolRobo
管理真实世界的 AMR 运行
SolSim
提供虚拟仿真与验证
两者构成连贯的仿真与执行系统,
机器人工作流的设计、测试与部署,无需切换平台或重建逻辑。
这种一体化架构降低工程复杂度,缩短从概念到落地的时间。
SolRobo
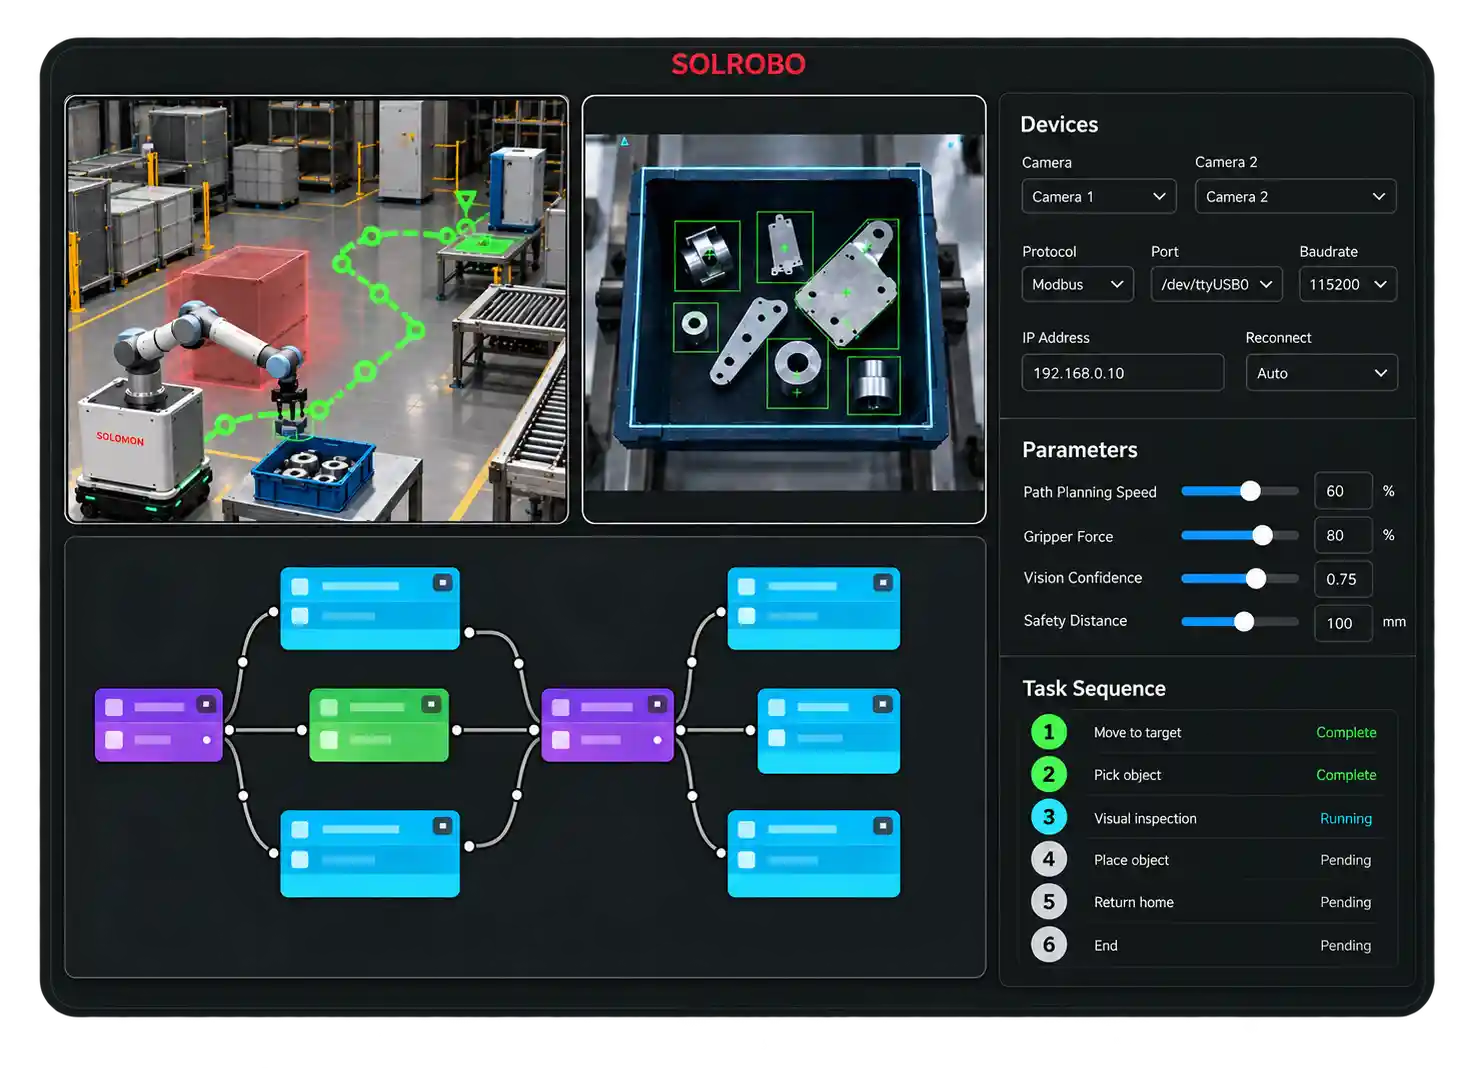
基于 Linux 的跨平台通用控制大脑。融合智能路径规划与场景建模,结合 NVIDIA Isaac for Manipulation 等技术,实现机器人在真实复杂环境中的精准交互。
智能路径规划
通过多形态运动控制,融合智能路径规划与场景配置,实现机器人与真实复杂环境的精准交互。
AI 视觉模型部署
无缝对接 SolVision 训练的视觉模型,快速落地高精度的视觉检测与定位方案。
No-Code 拖拽式工作流
模块化集成多种硬件与传感器,通过拖拽式流程定义任务,无需编写复杂逻辑。
技术规格
- SOLUTION
- 由 SolRobo 驱动的 AMR 整体解决方案,
按需量身定制,节省开发时间。 - PLATFORM
- Ubuntu 22.04 LTS + / Jetson Jetpack 6+
- API
- 支持 RESTful API
- SUPPORT
- UR, Yaskawa, ABB, Fanuc, MiR, Slamtec,
Realsense, Basler… - OTHERS
- 支持夹爪、IO、PLC 及各类外围设备。
- SCALABILITY
- 支持 AI 模型水平扩展。
可按需提供定制化硬件集成。
SolSim
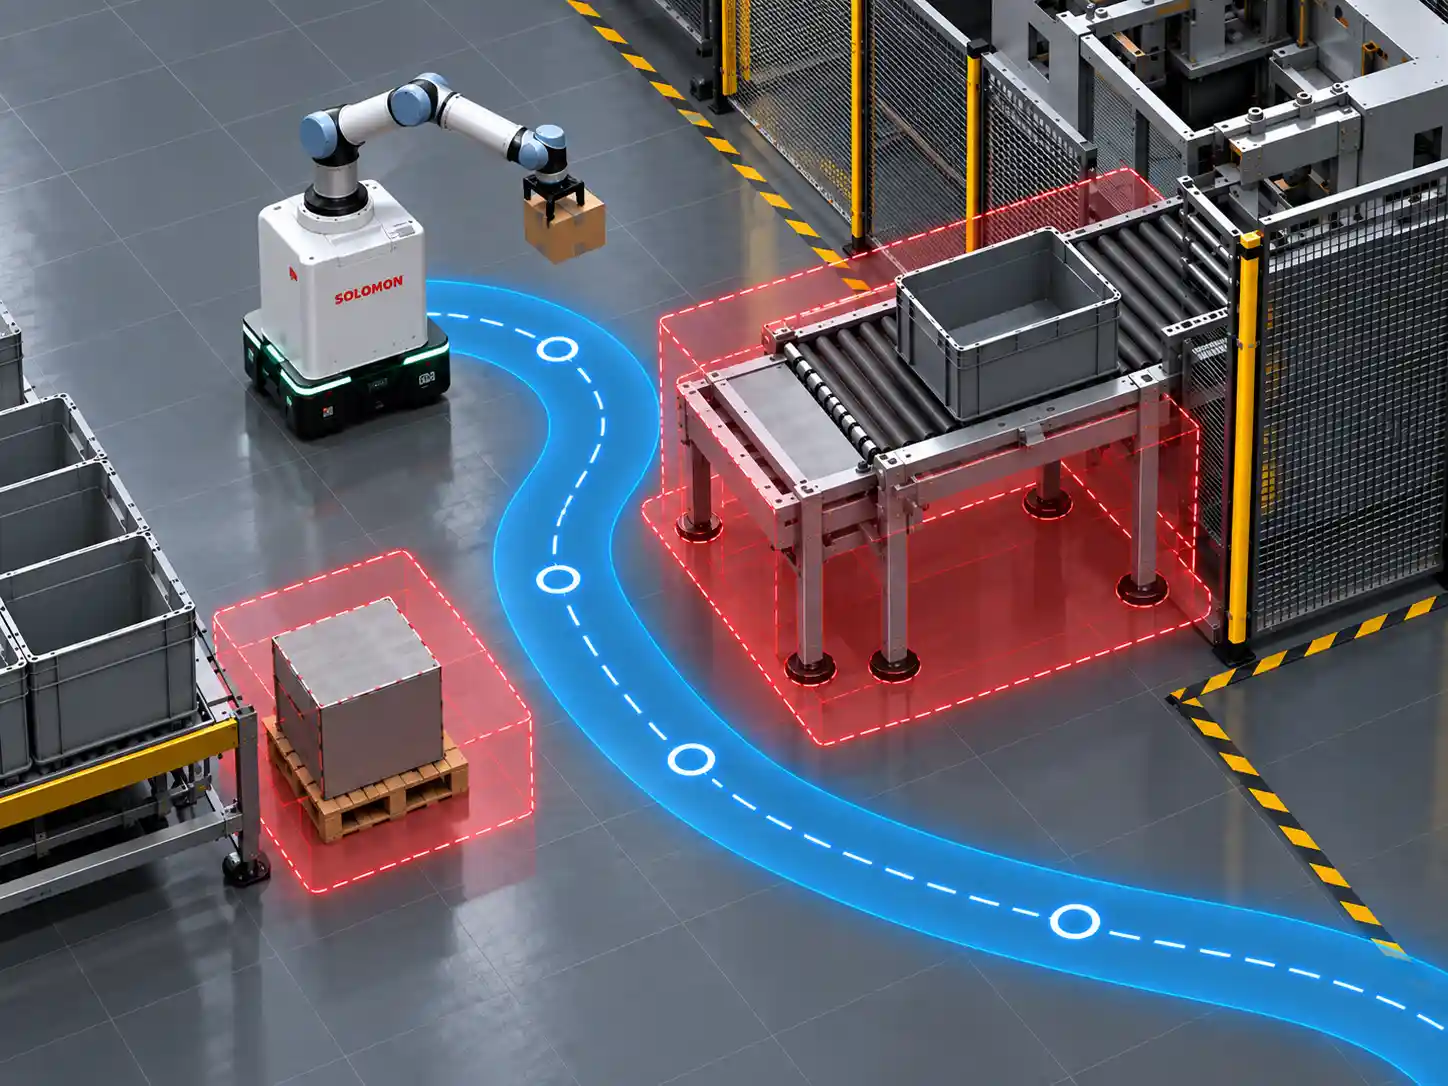
专为 SolRobo 打造的数字孪生辅助平台。集成 NVIDIA Isaac Sim,在虚拟环境中预先评估复杂任务与动作,降低实体部署风险。
虚实双向同步
通过 SolRobo 直接控制虚拟机器人,并将实时数据同步至仿真器中进行评估。
路径防碰撞与安全验证
在物理准确的环境中进行高保真安全验证,预演路径避障与极端工况,确保实体现场设备的安全。
NVIDIA Isaac Sim / Omniverse
搭载高性能仿真引擎,真实模拟机器人行为与传感器反馈,确保实机运行前的验证准确无误。
技术规格
- SOLUTION
- 部署前先在虚拟环境中完成验证,
减少现场调试、提升落地可靠性。 - PLATFORM
- Ubuntu 22.04 LTS +
- COMM.
- API / 实时同步端口
- ENGINE
- 集成 NVIDIA Omniverse 生态系统
与既有机器人
及工厂系统集成
Solomon Robotics Suite 可与各类工业自动化设备集成,包括:
- AMR 与移动平台
- 协作机器人与机械臂
- 视觉系统与传感器
- PLC、IO 模块与工厂外围设备
企业可升级既有自动化基础设施而非全面替换,加速落地并保护既有投资。
开始构建可规模化扩展的 AMR 自动化
Solomon Robotics Suite 可根据应用需求灵活配置,在不同作业环境中部署量身定制的 AMR 工作流。