3Dビンピッキングによるプラスチック部品搬送の自動化
導入事例概要
業界: 各種製造業, 石油化学、プラスチック業
ソリューション: AccuPick
衛生設備メーカーは、ビンから回転式カルーセルへプラスチック部品を搬送し、その後のねじ切り加工工程につなげる作業を自動化するため、SolomonのAccuPick 3Dビンピッキングソリューションを導入しました。
導入事例
ねじ切り加工前の部品搬送を自動化
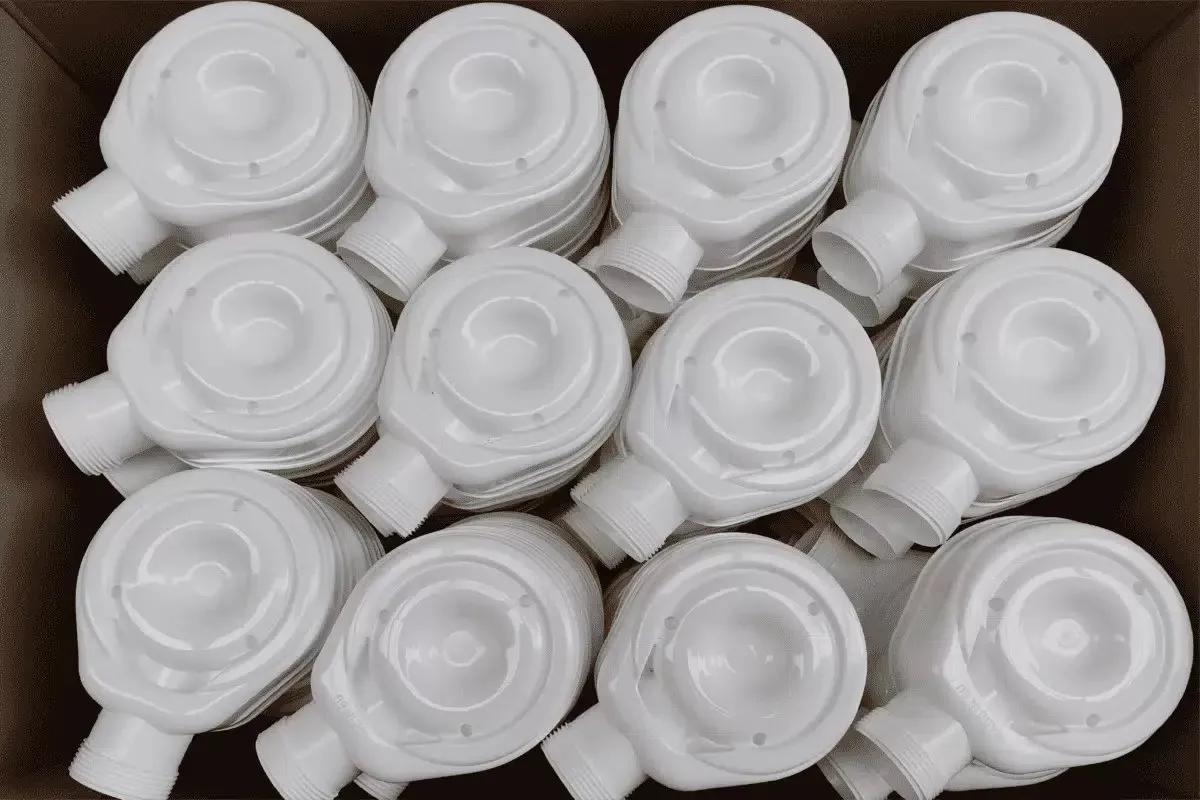
この顧客は、欧州市場向けに衛生設備を製造・供給しています。製造工程では、プラスチック部品をビンから取り出して回転式カルーセル上に配置し、その後、別の機械でボルト用のねじ山を加工する必要があります。
従来の手作業では、部品のピッキング工程と後続のねじ切り加工工程の間で生産が中断することがあり、部品搬送の自動化が求められていました。
課題
半構造化ビン内で高精度なピッキング位置を特定
プラスチック部品はビン内に半構造化された状態で配置されており、搬送を行うたびに、システムが適切なピッキング位置を特定する必要がありました。
ピッキングサイクルごとに部品の位置が変化する可能性があるため、顧客は高精度なピッキングポイントを算出し、安定したロボットハンドリングを実現できる3Dビンピッキングシステムを必要としていました。
手作業では、後工程のねじ切り加工と連続的に連携するために必要な、自動ピッキングおよび搬送を実現できませんでした。
ソリューション
AccuPick 3DビンピッキングとSolScanの統合
Solomonは、AccuPickビンピッキングソフトウェアに、SolScan産業用3DカメラとUniversal Robots UR10協働ロボットを統合しました。
各ピッキングサイクルの開始時に、SolScanがビン内の部品の3D画像データを取得します。AccuPickはその情報を使用して部品位置を更新し、現在の配置状況に基づいて適切なロボットのピッキングポイントを算出します。
その後、UR10協働ロボットが特定されたプラスチック部品をピッキングし、後続のねじ切り加工に向けて回転式カルーセルへ搬送します。各サイクルで画像取得と位置計算を繰り返すことにより、AccuPickは半構造化ビン内で変化する部品位置に対応できます。
プラスチック部品のビンピッキングと搬送
自動化されたワークフローでは、3Dスキャン、ピッキングポイントの特定、ロボットハンドリングを組み合わせ、プラスチック部品をビンからカルーセルへ搬送します。搬送された部品は、その後、別工程のねじ切り加工機へ送られ、ボルト取り付けのための加工が行われます。