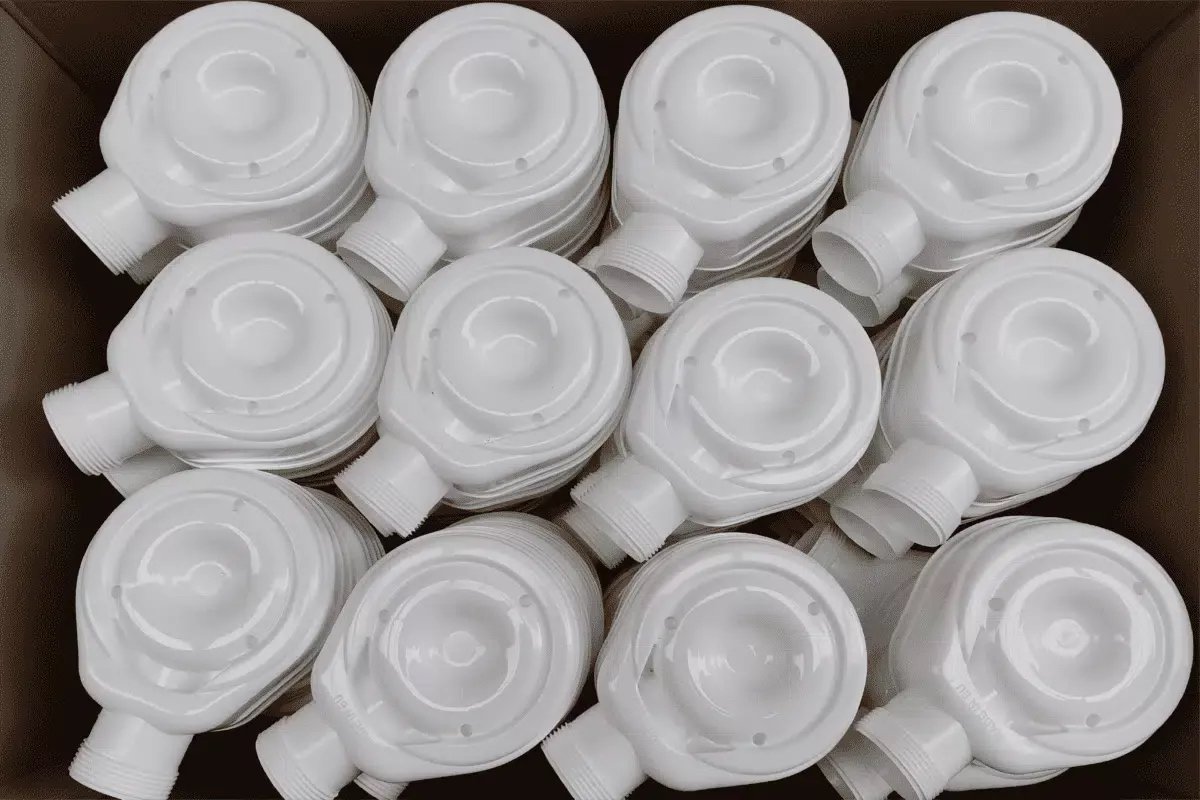
半结构化料箱中排列的塑料卫浴设备零件,用于 AccuPick 3D 料箱拣选。

3D 料箱拣选实现塑料零件搬运自动化

案例概述

行业: 制造业, 石化业

解决方案: AccuPick

一家卫浴设备制造商部署了 Solomon 的 AccuPick 3D 料箱拣选解决方案,将塑料零件从料箱自动转运至旋转转盘,以进行后续螺纹加工。

半结构化料箱中排列的塑料卫浴设备零件,用于 AccuPick 3D 料箱拣选。

案例

实现螺纹加工前的零件自动转运

该客户生产卫浴设备,并向欧洲多个市场供应产品。在其生产流程中,需要从料箱中取出塑料零件并放置到旋转转盘上,随后由另一台设备在零件上加工用于螺栓连接的螺纹。

人工操作会导致零件抓取与后续螺纹加工之间出现生产中断,因此客户需要实现零件转运自动化。

挑战

在半结构化料箱中识别准确抓取点

塑料零件以半结构化方式排列在料箱中,因此系统需要在每次转运前识别合适的抓取位置。

由于每个抓取周期之间的零件位置可能发生变化,客户需要一套能够确定准确抓取点,并支持机器人稳定搬运的 3D 料箱拣选系统。

人工搬运无法满足与后续螺纹加工流程持续衔接所需的自动抓取和转运要求。

解决方案

结合 SolScan 的 AccuPick 3D 料箱拣选

Solomon 将 AccuPick 料箱拣选软件与 SolScan 工业 3D 相机以及 Universal Robots UR10 协作机器人集成。

在每个抓取周期开始时,SolScan 会采集料箱内零件的 3D 图像数据。AccuPick 利用这些信息更新零件位置,并根据当前排列情况确定适合机器人的抓取点。

随后,UR10 协作机器人抓取已识别的塑料零件,并将其转运至旋转转盘,进入后续螺纹加工工序。通过在每个周期重复执行 3D 成像和位置计算,AccuPick 能够适应半结构化料箱中零件位置的变化。

塑料零件料箱拣选与转运

该自动化流程结合了 3D 扫描、抓取点识别和机器人搬运,将塑料零件从料箱转移至转盘。完成转运后,零件即可进入独立的螺纹加工设备,进行螺栓连接所需的螺纹加工。

成果

通过任务全自动化提高产能
减少零件转运过程中的搬运错误
满足自动抓取的精度要求

Application Video