El picking 3D automatiza la manipulación de piezas de plástico
Descripción general del caso
Industria: Manufactura, Petroquímica, Plásticos y Caucho
Solución: AccuPick
Un fabricante de equipamiento sanitario implementó la solución de picking 3D AccuPick de Solomon para automatizar la transferencia de piezas de plástico desde contenedores hasta un carrusel giratorio destinado a posteriores operaciones de roscado.
El caso
Automatización de la transferencia de piezas antes del roscado
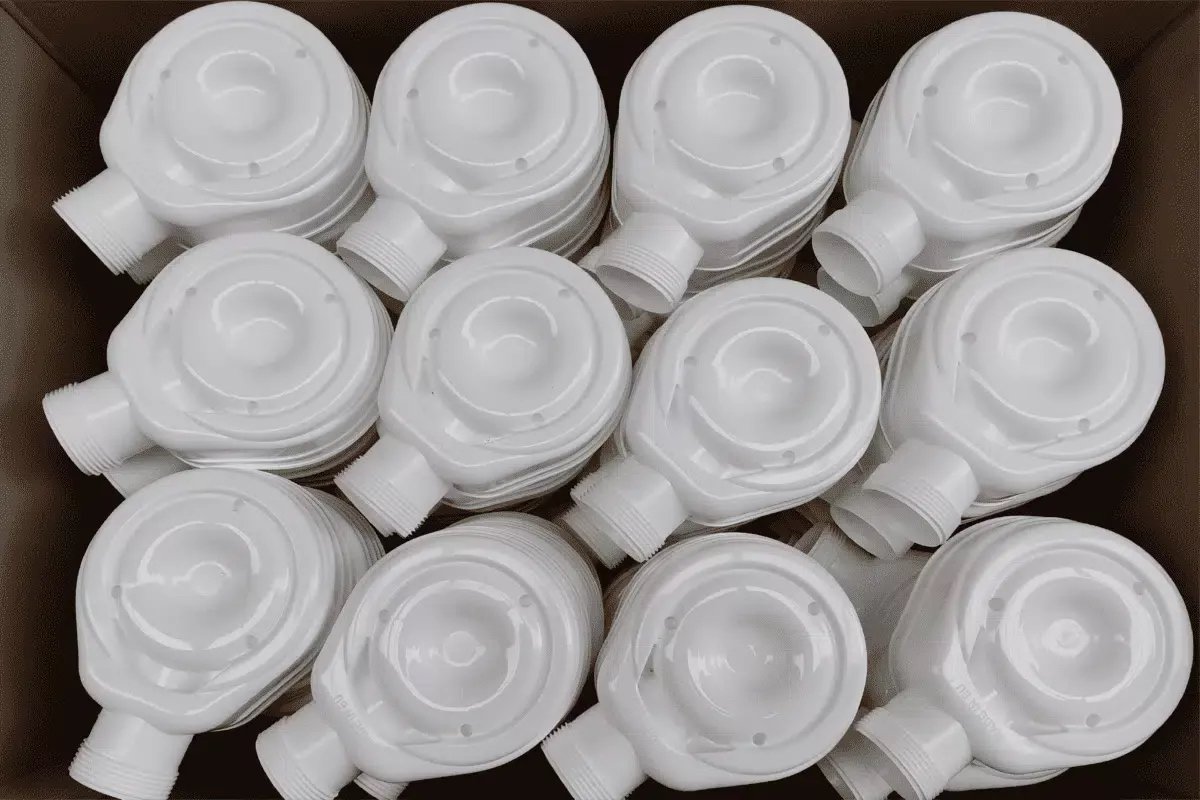
El cliente fabrica y suministra equipamiento sanitario a mercados de toda Europa. Como parte de su proceso de producción, las piezas de plástico deben retirarse de los contenedores y colocarse sobre un carrusel giratorio, donde una máquina independiente crea roscas en las piezas para la instalación de pernos.
El proceso manual provocaba interrupciones de producción entre la recogida de las piezas y la posterior operación de roscado, lo que generó la necesidad de automatizar la transferencia de las piezas.
El desafío
Identificación precisa de puntos de recogida en contenedores semiestructurados
Las piezas de plástico estaban dispuestas de forma semiestructurada dentro del contenedor, por lo que el sistema debía identificar posiciones de recogida adecuadas antes de cada transferencia.
Como la posición de las piezas podía cambiar entre ciclos de recogida, el cliente necesitaba un sistema de picking 3D capaz de determinar puntos de recogida precisos y mantener una manipulación robótica uniforme.
La manipulación manual no podía proporcionar la recogida y transferencia automatizadas necesarias para una integración continua con el proceso posterior de roscado.
La solución
Picking 3D AccuPick con SolScan
Solomon integró el software de bin picking AccuPick con la cámara 3D industrial SolScan y un cobot UR10 de Universal Robots.
Al inicio de cada ciclo de recogida, SolScan capturaba datos de imagen 3D de las piezas dentro del contenedor. AccuPick utilizaba esta información para actualizar la posición de las piezas y determinar los puntos de recogida adecuados para el robot en función de la disposición existente en ese momento.
A continuación, el cobot UR10 recogía la pieza de plástico identificada y la transfería al carrusel giratorio para la posterior operación de roscado. La repetición del proceso de captura de imágenes y cálculo de posiciones en cada ciclo permitía a AccuPick adaptarse a los cambios en la ubicación de las piezas dentro del contenedor semiestructurado.
Picking y transferencia de piezas de plástico
El flujo de trabajo automatizado combinó escaneo 3D, identificación de puntos de recogida y manipulación robótica para trasladar las piezas de plástico desde el contenedor hasta el carrusel. A continuación, las piezas transferidas podían pasar a la máquina de roscado independiente para la preparación de los pernos.