3D Bin Picking 自動化塑膠零件搬運
案例
自動化攻牙前的零件轉移作業
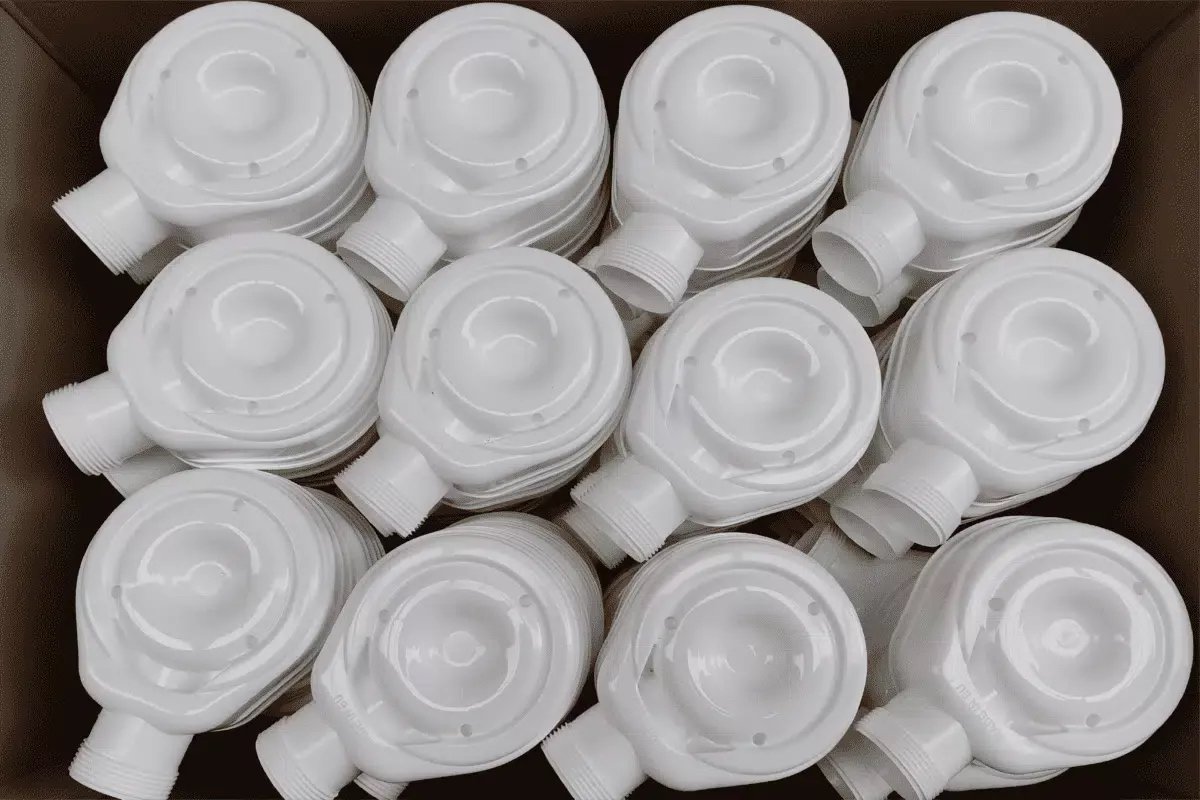
該客戶生產並供應衛浴設備至歐洲各地市場。在其生產流程中,塑膠零件必須從料箱中取出並放置於旋轉式轉盤上,再由另一台設備在零件上加工螺紋,以供螺栓使用。
原本的人工流程容易在零件取料與後續攻牙作業之間造成生產中斷,因此需要導入自動化零件轉移流程。
挑戰
在半結構化料箱中識別精準取料點
塑膠零件以半結構化方式排列於料箱內,因此系統必須在每次轉移前辨識合適的取料位置。
由於每個取料循環之間的零件位置都可能發生變化,客戶需要一套能夠判定精準取料點,並支援機器人穩定搬運的 3D Bin Picking 系統。
人工搬運無法提供與後續攻牙製程持續整合所需的自動化取料與轉移能力。
解決方案
搭配 SolScan 的 AccuPick 3D Bin Picking
Solomon 將 AccuPick Bin Picking 軟體與 SolScan 工業級 3D 相機及 Universal Robots UR10 協作型機器人整合。
每個取料循環開始時,SolScan 會擷取料箱內零件的 3D 影像資料。AccuPick 使用這些資訊更新零件位置,並根據當下的排列狀態判定適合機器人執行取料的取料點。
接著,UR10 協作型機器人會取出已識別的塑膠零件,並將其轉移至旋轉式轉盤,進行後續攻牙作業。透過在每個循環中重複執行影像擷取與位置計算,AccuPick 能夠因應半結構化料箱內零件位置的變化。
塑膠零件 Bin Picking 與轉移
此自動化流程結合 3D 掃描、取料點辨識與機器人搬運,將塑膠零件從料箱移至轉盤。完成轉移後,零件即可進入獨立的攻牙設備,進行螺栓所需的螺紋加工。